
دست رباتیک شیائومی بر اساس دادههای واقعی خطوط تولید توسعه یافته است
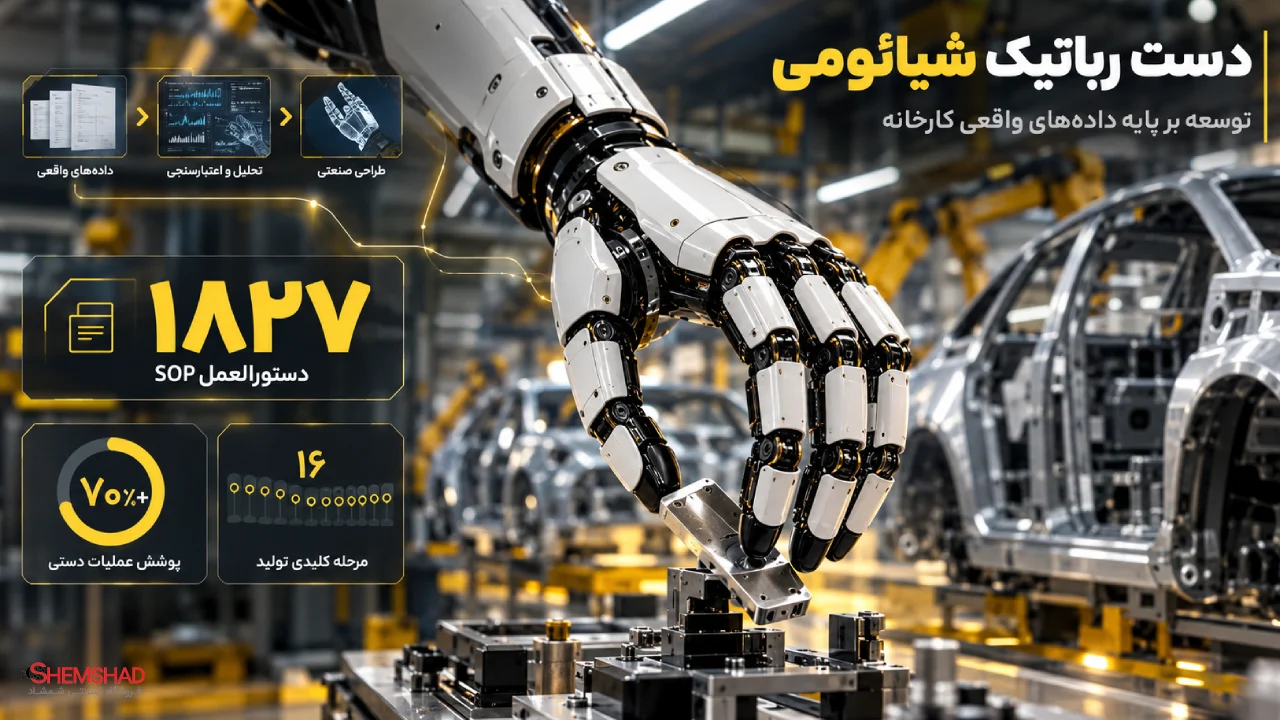
توسعه این دست رباتیک بر عهده بخش تولید هوشمند شیائومی بوده است. طبق اطلاعات منتشرشده، تیم سازنده از دادههای ۱۸۲۷ دستورالعمل عملیاتی استاندارد (SOP) در مرکز آزمایش تولید خودرو این شرکت استفاده کرده است. این دادهها بیش از ۷۰ درصد از عملیات دستی رایج را در ۱۶ مرحله کلیدی تولید خودرو پوشش میدهند.
تیم رباتیک شیائومی این دستورالعملها را با روشهایی مانند دستهبندی، بخشبندی و بازآرایی دادهها تحلیل و اعتبارسنجی کرده است. چنین رویکردی کمک میکند طراحی دست رباتیک بر اساس نیازهای واقعی محیط کارخانه انجام شود، نه صرفاً حرکات از پیش تعریفشده در یک محیط آزمایشگاهی.
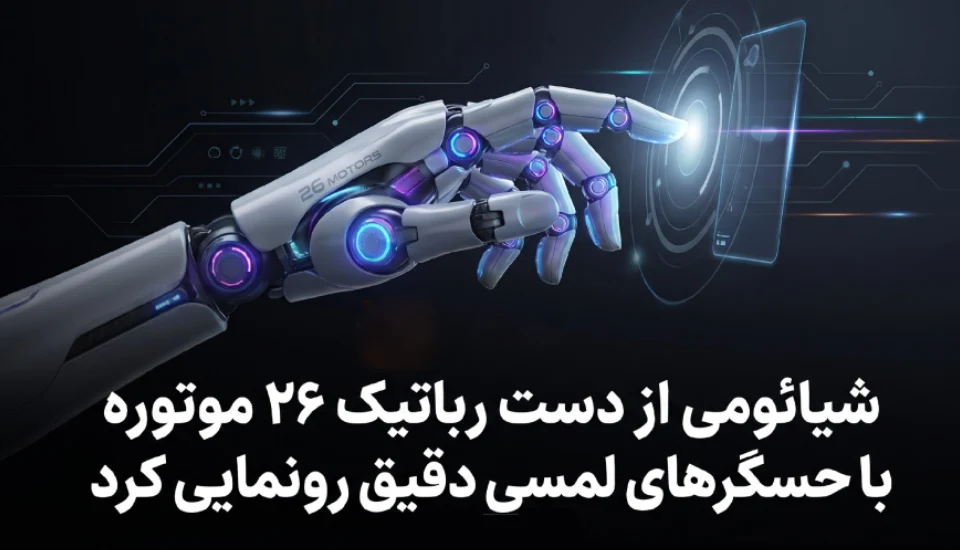
۲۶ موتور و سیستم محرک ترکیبی برای کنترل دقیقتر گرفتن اجسام
یکی از ویژگیهای اصلی این دست رباتیک، استفاده از سیستم محرک ترکیبی با ۲۶ موتور و کنترل کشش تاندونها است. این ساختار برای کنترل دقیق نیروی گرفتن اجسام طراحی شده و میتواند در انجام کارهایی که به تنظیم فشار انگشتان نیاز دارند، نقش مهمی داشته باشد.
در کاربردهای صنعتی، صرفاً نگهداشتن یک قطعه کافی نیست؛ دست رباتیک باید بتواند متناسب با شکل، اندازه و شرایط تماس، نیروی مناسبی اعمال کند. فشار بیش از حد ممکن است به قطعات حساس آسیب بزند و فشار ناکافی نیز احتمال لغزش جسم را افزایش میدهد. کنترل نیروی گرفتن به مدیریت بهتر این چالش کمک میکند، هرچند اطلاعات منتشرشده هنوز میزان دقت یا عملکرد این دست را در آزمونهای کمی مشخص نمیکند.
شیائومی همچنین سیستم خنککننده این مجموعه را بهینهسازی کرده است تا عملکرد آن در شرایط کاری صنعتی پایدارتر بماند. قابلیت نگهداری آسانتر نیز از دیگر اهداف طراحی سیستم محرک اعلام شده است.
۱۵۰۰ حسگر لمسی برای دریافت اطلاعات دقیق از تماس
این دست رباتیک در مجموع به ۱۵۰۰ حسگر لمسی با تراکم بالا مجهز شده است که بخشهای مختلف دست، از جمله انگشتان، کف دست و نواحی اتصال انگشتان را پوشش میدهند.
وضوح مکانی حسگرها در مفاصل، پدهای انگشتان و ریشه انگشتان به ۱ میلیمتر میرسد؛ این مقدار برای کف دست ۲ میلیمتر اعلام شده است. این اعداد به تفکیک مکانی حسگرها اشاره دارند و نباید آنها را با دقت اندازهگیری نیرو یا سرعت واکنش سیستم یکسان دانست.
بازخورد لمسی به دست رباتیک امکان میدهد اطلاعات بیشتری درباره تماس با اجسام جمعآوری کند. چنین دادههایی برای تحلیل نحوه گرفتن قطعات، بررسی توزیع تماس و شبیهسازی تعامل دست با اشیای مختلف مفید هستند.
شبیهسازی گرفتن قطعات پیش از استفاده در کارخانه
برند شیائومی در فرایند توسعه این محصول، مدلهای دیجیتالی ابزارها و قطعات واقعی کارخانه را ایجاد کرده و از آنها برای شبیهسازی گرفتن اجسام از زوایای مختلف استفاده کرده است.
این شبیهسازیها به تیم توسعه کمک میکنند میزان مهارت حرکتی و قابلیت اطمینان طراحی را هنگام تعامل با اشیای صنعتی بررسی کنند. اهمیت این مرحله در آن است که دست رباتیک در محیط تولید با قطعاتی در شکلها و ابعاد متفاوت سروکار دارد و باید بتواند متناسب با موقعیت هر جسم، شیوه گرفتن آن را تنظیم کند.
طراحی ماژولار برای تعمیر و تعویض حسگرها
یکی دیگر از محورهای طراحی دست رباتیک شیائومی، نگهداریپذیری و امکان تعویض ماژولار حسگرها است. در تجهیزات صنعتی، آسیبدیدن یک بخش نباید لزوماً به تعویض کل مجموعه منجر شود. طراحی ماژولار میتواند تعمیر و ارتقای بخشهای مشخص را سادهتر کند؛ هرچند جزئیات فنی نحوه تعویض حسگرها و هزینه نگهداری این محصول هنوز اعلام نشده است.
شیائومی همچنین به تجربههای پیشین خود در توسعه فناوری دستکش لمسی اشاره کرده است. این تجربهها در کنار طراحی مبتنی بر آناتومی دست انسان، میتوانند به جمعآوری و تحلیل دقیقتر دادههای لمسی کمک کنند.
دست رباتیک شیائومی چه کاربردی دارد؟
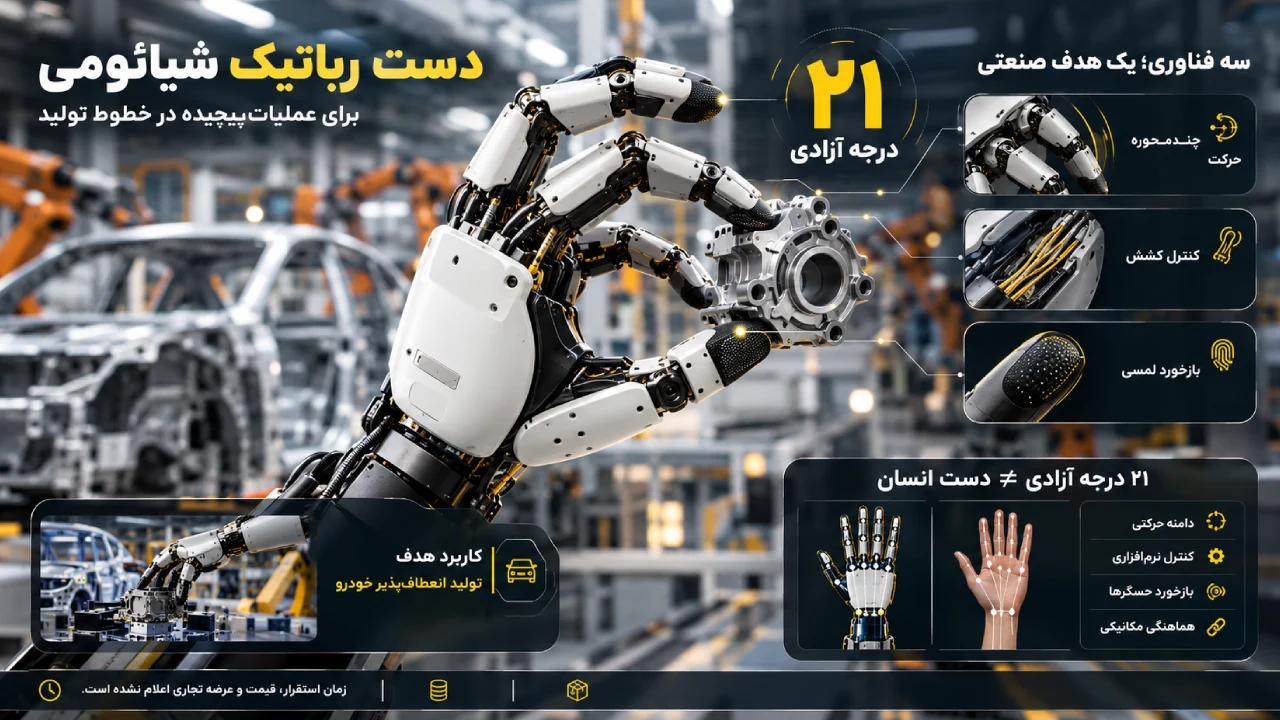
تمرکز اصلی این پروژه، استفاده از قابلیتهای رباتیک در محیطهای تولید انعطافپذیر، بهویژه در صنعت خودرو است. ترکیب درجات آزادی متعدد، کنترل کشش تاندونها و حسگرهای لمسی متراکم با هدف بهبود تعامل ربات با قطعات و ابزارها توسعه یافته است.
با وجود این، ۲۱ درجه آزادی بهتنهایی تضمینکننده عملکردی کاملاً مشابه دست انسان نیست. نتیجه نهایی به عواملی مانند دامنه حرکتی مفاصل، کنترل نرمافزاری، کیفیت بازخورد حسگرها و هماهنگی میان اجزای مکانیکی بستگی دارد.
شیائومی هنوز جزئیات بیشتری درباره زمان استقرار صنعتی، قیمت یا عرضه تجاری این دست رباتیک منتشر نکرده است. در حال حاضر، این پروژه را میتوان بخشی از تلاش این شرکت برای توسعه سیستمهای رباتیک مناسب عملیات پیچیده تولید دانست.
سوالات متداول (FAQ)
جمعبندی
دست رباتیک جدید شیائومی با ۲۶ موتور، ۲۱ درجه آزادی و ۱۵۰۰ حسگر لمسی برای انجام عملیات دقیق در محیطهای تولید صنعتی توسعه یافته است. استفاده از دادههای واقعی خطوط تولید خودرو، شبیهسازی دیجیتالی گرفتن قطعات و طراحی ماژولار از ویژگیهای مهم این پروژه هستند. با این حال، ارزیابی توانایی واقعی آن در مقایسه با دست انسان یا دیگر سیستمهای رباتیک، به انتشار نتایج آزمونهای عملی و اطلاعات فنی بیشتر نیاز دارد.